Maintenance prédictive IA : sécuriser une gigafactory
Analyse de Eries Emmanuel Dianou · Maintenance, performance industrielle et transformation digitale
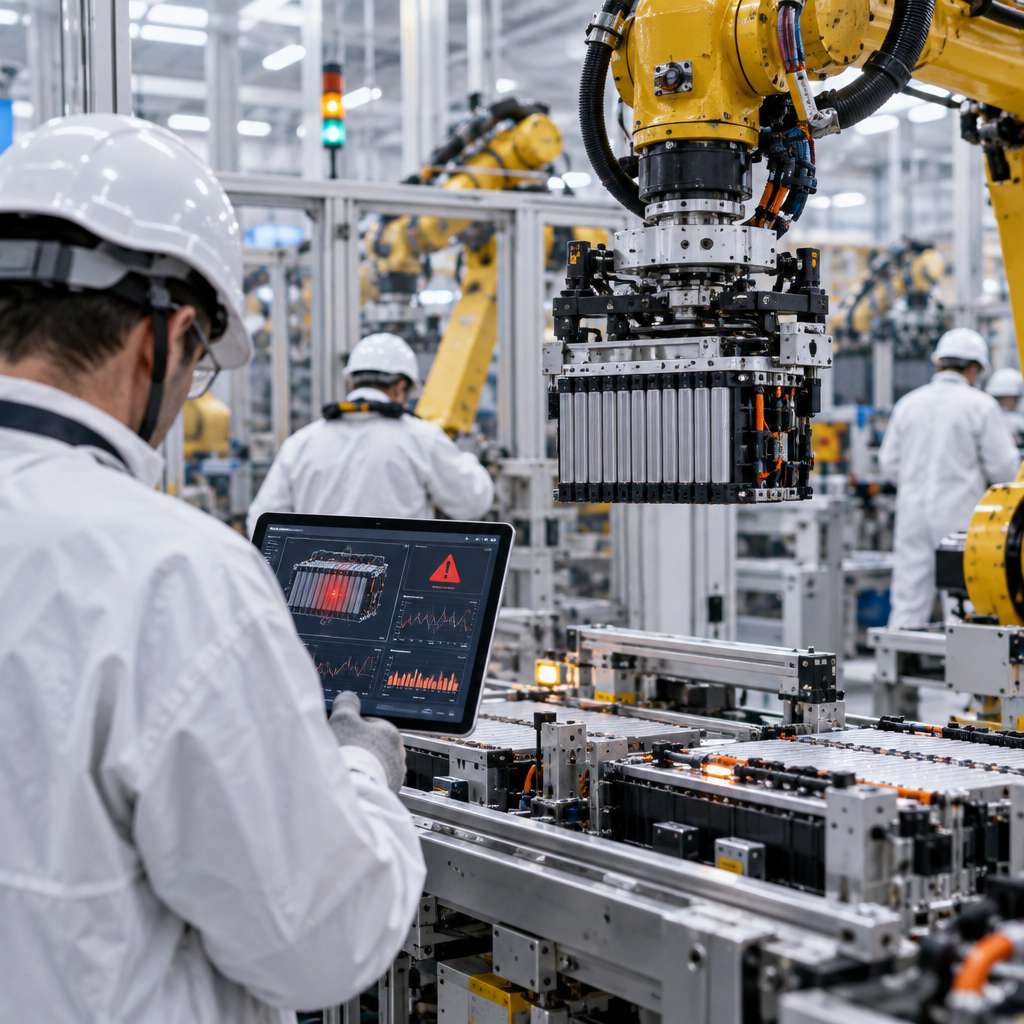
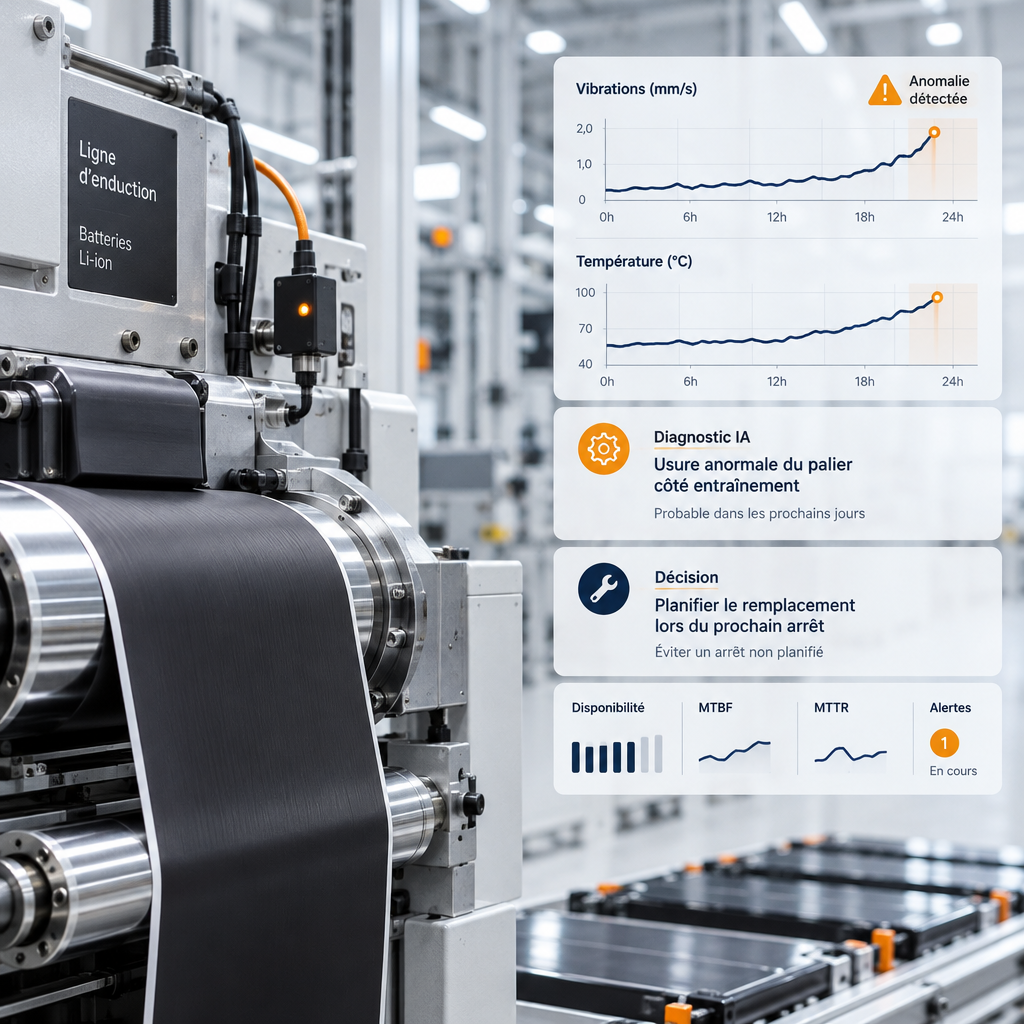
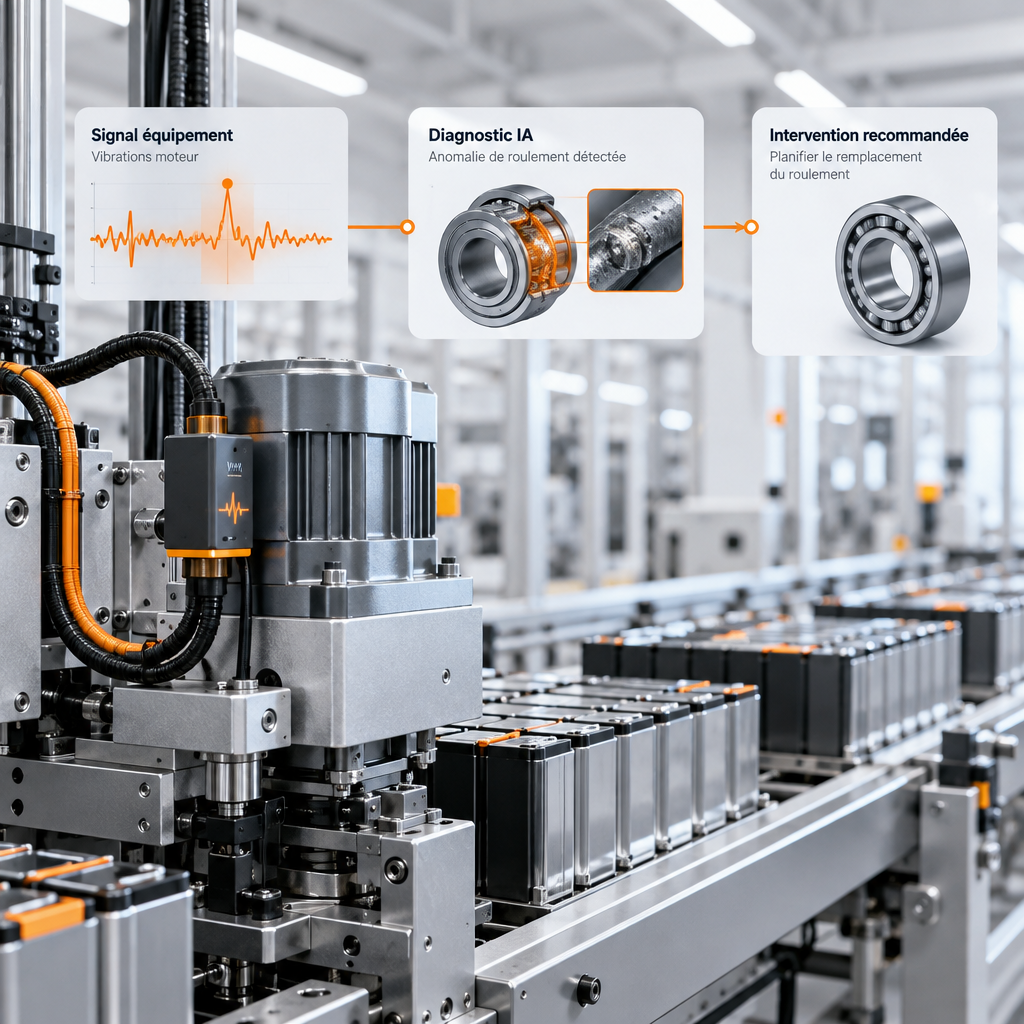
Scène hypothétique : dans la salle sèche, le ronflement d'un robot KUKA devient un grondement irrégulier.
« La température de l'axe remonte ! » crie un technicien devant le pupitre.
Sur la ligne d'assemblage de cellules, le robot s'immobilise et la séquence s'interrompt.
L'arrêt est visible. La dérive qui l'a précédé l'était peut-être aussi, mais noyée dans des historiques que personne ne rapproche du programme robot, de la cadence et des interventions précédentes.
Pour la direction des systèmes d'information, ou DSI, et le responsable de la sécurité des systèmes d'information, ou RSSI, la question dépasse donc le choix d'un algorithme : comment exploiter ces signaux sans ouvrir une nouvelle voie d'accès aux commandes de production ?
1. Maintenance prédictive IA : cibler une dérive précise
Retenons un seul problème : l'échauffement progressif d'un axe robotisé chargé de transférer des cellules, susceptible de provoquer un arrêt imprévu. Ce guide reste centré sur cette situation, depuis l'acquisition des données jusqu'à la décision d'intervenir.
Une température élevée n'est pas un diagnostic. Elle peut refléter un changement de mouvement, une charge différente ou une sollicitation mécanique anormale ; sa lecture dépend aussi de la conception du robot et des mesures effectivement disponibles.
Le premier travail consiste à retrouver le contexte. Sur une ligne d'assemblage de cellules, une modification de trajectoire ou de temps de cycle peut faire évoluer le comportement thermique sans qu'une dégradation soit engagée.
La salle sèche compte également. Ses conditions ambiantes, maîtrisées notamment pour limiter l'humidité, doivent être distinguées des contraintes thermiques propres au robot : une mesure d'ambiance ne remplace pas celle d'un moteur ou d'un entraînement.
L'objectif n'est pas de prédire une date de panne à tout prix. Il s'agit d'identifier une dérive suffisamment tôt pour organiser une vérification compatible avec la production, les procédures de sécurité et les prescriptions du constructeur.
2. Avant le modèle, rendre les signaux comparables
Commencez par un équipement identifié. Pour cet axe KUKA, je propose de vérifier avec les équipes maintenance et automatisme quelles informations le contrôleur expose réellement, selon sa génération, sa configuration et les interfaces autorisées.
Ne présumez pas leur disponibilité. Les températures internes, courants moteurs ou estimations de couple ne sont ni accessibles partout de la même manière, ni interchangeables ; certaines valeurs sont calculées plutôt que mesurées directement.
Retrouver le contexte de chaque cycle
Un signal isolé raconte peu. Pour interpréter l'échauffement, il faut pouvoir le rapprocher du programme exécuté, de la phase du cycle, de la charge manipulée et de l'état de fonctionnement du robot.
L'horodatage devient alors déterminant. Si les événements du contrôleur et les relevés thermiques ne partagent pas une référence temporelle cohérente, le système peut associer un pic à la mauvaise séquence et produire une explication trompeuse.
Les interventions doivent suivre le même principe. Une opération de lubrification conforme à la documentation constructeur, un remplacement de composant ou une modification de trajectoire changent l'interprétation de l'historique et doivent être datés précisément.
Construire une référence exploitable
Pas besoin de tout collecter. Une référence saine doit surtout couvrir les régimes habituels, distinguer le démarrage du fonctionnement stabilisé et s'appuyer sur un état mécanique jugé acceptable par les équipes compétentes.
Le volume ne corrige pas une mauvaise mesure. Avant tout apprentissage, vérifiez les unités, les valeurs figées, les changements d'échelle et les périodes manquantes ; définissez aussi une fréquence d'acquisition adaptée au phénomène thermique recherché.
Cette préparation relève pleinement de la maintenance industrielle. Elle évite de confier à un modèle une ambiguïté que le terrain pouvait lever.
3. Une architecture qui observe sans commander
Le principe est simple : l'analyse prédictive ne doit pas devenir un raccourci vers la commande du robot. Pour les systèmes opérationnels industriels, souvent désignés par OT, l'architecture doit séparer acquisition, traitement et accès utilisateur.
La lecture seule est une intention. Sa réalité se vérifie dans les droits, les protocoles, les règles réseau et les essais, car une interface présentée comme consultative peut aussi exposer des fonctions d'écriture ou surcharger un contrôleur.
Je privilégierais une collecte locale maîtrisée. Une passerelle placée dans une zone réseau appropriée peut transmettre les données nécessaires vers l'environnement d'analyse, à condition de limiter explicitement les flux et de ne pas contourner la segmentation existante.
Faire fonctionner le dispositif sans liaison permanente
La liaison extérieure peut tomber. Pour une gigafactory implantée dans un pays africain, l'arbitrage entre traitement local et hébergement distant doit partir de la connectivité du site, de ses exigences de confidentialité et des moyens réellement disponibles.
Aucune règle ne vaut pour tous les sites. Lorsque la continuité de liaison n'est pas garantie, une mémoire tampon locale et une analyse proche des équipements peuvent préserver le suivi, sans faire dépendre le cycle robot d'un service distant.
Le comportement dégradé doit être explicite. Une interruption d'acquisition signifie « données indisponibles », jamais « état normal », et la reprise ne doit pas mélanger les anciennes observations avec les nouvelles.
Encadrer les accès et les mises à jour
Un compte partagé ne suffit pas. Le RSSI doit pouvoir attribuer les actions, limiter les privilèges, encadrer les accès de support et vérifier la traçabilité des modifications du modèle comme du collecteur.
La maintenance du dispositif mérite aussi un planning. Les mises à jour, certificats et sauvegardes doivent être gérés sans imposer une intervention informatique improvisée pendant une séquence sensible d'assemblage.
La série IEC 62443, consacrée à la cybersécurité des systèmes d'automatisation et de contrôle industriels, offre un cadre utile pour raisonner en zones et conduits. Elle ne constitue toutefois ni une certification automatique du projet ni une obligation identique dans chaque pays.
4. Détecter un écart, pas fabriquer une certitude
Commencez par une référence explicable. Un modèle reliant la température au régime de fonctionnement peut être plus utile qu'une architecture complexe incapable de justifier pourquoi elle déclenche une alerte.
L'intelligence artificielle, ou IA, intervient ensuite pour repérer des écarts persistants ou rapprocher plusieurs signaux. Son intérêt doit être comparé à celui d'une règle conditionnelle correctement réglée, sur des séquences différentes de celles utilisées pour son développement.
Une anomalie n'annonce pas forcément une panne. Sans historiques de défaillances pertinents et sans validation suffisante, annoncer une durée de vie restante donnerait une précision que les données ne permettent pas de défendre.
Relier l'alerte à une action autorisée
Le technicien doit comprendre le message. Une alerte utile précise l'équipement concerné, le régime observé, la dérive constatée et les vérifications recommandées, tout en indiquant les limites de l'analyse.
Le directeur attend un arbitrage. Faut-il prévoir un contrôle au prochain créneau compatible, mobiliser une compétence particulière ou vérifier la disponibilité d'une pièce avant de programmer l'intervention ?
La décision reste encadrée. Aucun modèle ne doit relever une limite thermique constructeur, neutraliser une protection ou autoriser une poursuite de fonctionnement contraire aux règles applicables.
Mesurez donc l'utilité réelle. Le pilote doit suivre les alertes confirmées, les événements manqués, le délai d'anticipation et la charge de vérification créée, plutôt que présenter uniquement un score abstrait de précision.
5. Cas hypothétique : l'axe chauffe à cadence comparable
Considérons une gigafactory batteries fictive. Un robot KUKA transfère des cellules entre deux postes d'assemblage dans une salle sèche, et les équipes constatent des interruptions associées à la protection thermique d'un axe.
Les relevés disponibles sont incomplets. Voici la méthode que j'appliquerais : vérifier d'abord la fiabilité de la mesure et rapprocher les épisodes d'échauffement du programme robot, de la charge et des conditions ambiantes.
Supposons que l'écart persiste à régime comparable. Cette observation justifierait une inspection ciblée selon les procédures constructeur, mais ne permettrait pas, à elle seule, d'affirmer qu'un réducteur ou un roulement est défectueux.
Le modèle resterait d'abord silencieux pour la production. Dans ce fonctionnement d'observation, ses détections seraient examinées par les équipes sans déclencher automatiquement un arrêt ou une modification des paramètres robot.
L'organisation déterminerait ensuite la valeur de l'anticipation. Si la pièce potentiellement concernée doit être importée et si une compétence spécialisée doit se déplacer, la disponibilité logistique du site pèsera autant que le signal technique dans le choix du créneau.
Aucun gain n'est promis dans cet exemple. Le résultat attendu du pilote serait une preuve vérifiable : un écart pertinent, une interprétation discutée avec le terrain et une décision mieux préparée.
6. De la GMAO à une décision documentée
La gestion de maintenance assistée par ordinateur, ou GMAO, reste indispensable pour organiser les interventions et conserver leur historique. Mais un ordre de travail clôturé ne suffit pas à expliquer pourquoi l'axe chauffe davantage dans un régime donné.
Certaines GMAO disposent de fonctions avancées. Leur présence ne dispense toutefois pas de construire le lien entre signaux machine, contexte de production et décision ; c'est pourquoi une GMAO seule atteint ses limites dans cette démarche.
Le LMAI® vise à compléter ce travail par le diagnostic assisté, l'anticipation et l'aide à la décision. La distinction est détaillée dans notre analyse GMAO vs LMAI®, sans supposer qu'un logiciel remplace le jugement technique.
C'est dans cette logique que je porte TENGENN LMAI®. Pour ce cas, je propose d'étudier comment la solution pourrait rapprocher les dérives thermiques, les historiques d'intervention et les informations de fonctionnement, sous réserve des interfaces disponibles et des validations nécessaires.
L'intégration doit être démontrée. Je ne présume ni d'une compatibilité native avec chaque contrôleur KUKA ni d'une capacité à identifier automatiquement la cause mécanique d'un échauffement.
Mes sept années d'expérience dans différents environnements industriels nourrissent une conviction : une alerte n'a de valeur que si quelqu'un peut la comprendre et agir. Cela conduit à partir des responsabilités, des procédures et des données existantes avant de choisir le logiciel.
Mon accompagnement porterait sur trois étapes liées : diagnostiquer la qualité des signaux et le contexte thermique, cadrer l'acquisition avec la DSI et le RSSI, puis construire un pilote avec la maintenance. Chaque passage serait conditionné par des critères d'acceptation convenus avec les équipes.
Questions fréquentes
Faut-il ajouter des capteurs sur les robots KUKA ?
Pas systématiquement. Examinez d'abord les informations accessibles sur le contrôleur ; un capteur supplémentaire ne se justifie que s'il comble un manque identifié, avec une installation compatible avec le constructeur et les contraintes de salle sèche.
Peut-on confier l'arrêt du robot au modèle prédictif ?
Pas dans le périmètre proposé ici. Le modèle aide à préparer une intervention, tandis que les protections et fonctions de sécurité conservent leur rôle ; toute action automatique exige une étude distincte et des validations adaptées.
Quel premier livrable demander avant d'investir ?
Demandez un dossier de faisabilité ciblé. Il doit établir les données accessibles, les flux autorisés, la méthode de validation et la personne responsable du traitement des alertes, avant tout engagement sur une généralisation.
Pour votre gigafactory, le bon départ reste un axe robotisé et une décision concrète à améliorer. Contactez-moi directement sur mon profil LinkedIn, Eries Emmanuel Dianou : nous pouvons examiner ensemble vos historiques thermiques et déterminer si un pilote prédictif est justifié, sans exposer davantage votre ligne.
Poursuivre l’échange
Une question sur votre organisation maintenance ou votre transformation industrielle ? Échangez avec Eries Emmanuel Dianou.
Visiter TENGENN